인간의 도구를 쓰는 로봇, NASA 우주 탐사 테스트베드 'iMETRO'의 비밀
"미 항공우주국(NASA) 덱스터러스 로보틱스팀이 주도하는 차세대 우주 휴머노이드 로봇 기술을 분석합니다. 인간의 도구를 다루는 손재주와 오픈소스 기반 테스트베드 'iMETRO'의 역할을 확인하세요."
NASA는 달과 화성 등 극한 우주 환경에서 인간을 돕기 위해, 로봇이 사람의 도구를 그대로 다룰 수 있게 하는 고도화된 '손재주(Dexterity)' 제어 기술과 이를 검증하기 위한 통합 시험 시설 'iMETRO'를 주축으로 차세대 휴머노이드 로봇 생태계를 구축하고 있습니다.
목차
- 인간을 대체하는 것이 아닌 '협력': 덱스터러스 로보틱스팀
- NASA 휴머노이드 로봇의 진화: 로보넛 2와 발키리
- 우주 로봇의 핵심 훈련장: iMETRO 테스트베드
- 로봇 소프트웨어와 오픈소스의 결합 (PickNik 사례)
- 자주 묻는 질문(FAQ)
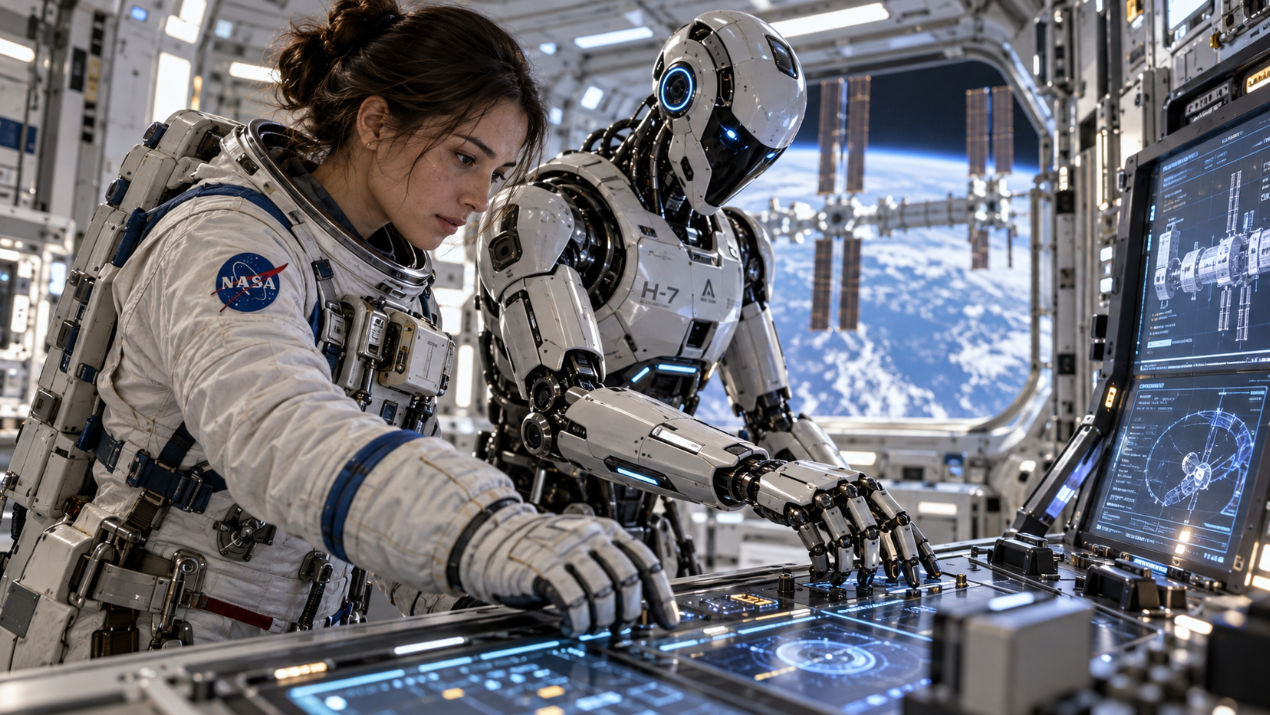
1. 인간을 대체하는 것이 아닌 '협력': 덱스터러스 로보틱스팀
NASA 존슨우주센터의 '덱스터러스 로보틱스팀'은 로봇이 사람의 손을 모방해 복잡한 도구와 설비를 능숙하게 조작할 수 있도록 돕는 인지 및 제어 기술 개발에 집중하고 있습니다.
16명의 메카트로닉스 및 소프트웨어 전문가로 구성된 이 팀의 핵심 철학은 명확합니다. 팀 리더인 숀 아지미(Shaun Azimi)의 설명에 따르면, 이들의 목표는 인간 탐사자를 로봇으로 대체하는 것이 아닙니다. 대신 극한의 우주 환경에서 로봇이 위험하거나 반복적인 작업을 맡아 인간의 탐사를 보다 안전하고 지속 가능하게 만드는 '협력자' 모델을 추구합니다. 인간이 이미 사용 중인 우주 시설과 도구를 로봇이 그대로 활용하게 만듦으로써, 별도의 로봇 전용 장비를 개발하는 막대한 비용과 시간을 절감할 수 있습니다.
2. NASA 휴머노이드 로봇의 진화: 로보넛 2와 발키리
현재의 고도화된 손재주 제어 기술은 NASA가 과거부터 축적해 온 '로보넛 2(Robonaut 2)'와 2족보행 로봇 '발키리(Valkyrie)'의 실증 데이터가 밑바탕이 되었습니다.
로봇이 우주선 외부에서 섬세한 작업을 수행하려면 강력한 하드웨어 설계 경험이 필수적입니다.
- 로보넛 2: 무중력 상태인 국제우주정거장(ISS)에서 무려 7년 동안 실전 로봇 기술 실증 임무를 수행하며 방대한 데이터를 축적했습니다.
- 발키리: NASA가 자체 개발한 최초의 2족보행 휴머노이드 로봇으로, 화성 등 험난한 지형에서의 이동 및 구조 임무를 염두에 두고 설계되었습니다.
이 두 프로젝트를 성공적으로 이끌었던 핵심 연구진들이 현재 덱스터러스 로보틱스팀에 합류하여, 과거의 한계를 뛰어넘는 차세대 피지컬 AI 로봇을 연구하고 있습니다.
3. 우주 로봇의 핵심 훈련장: iMETRO 테스트베드
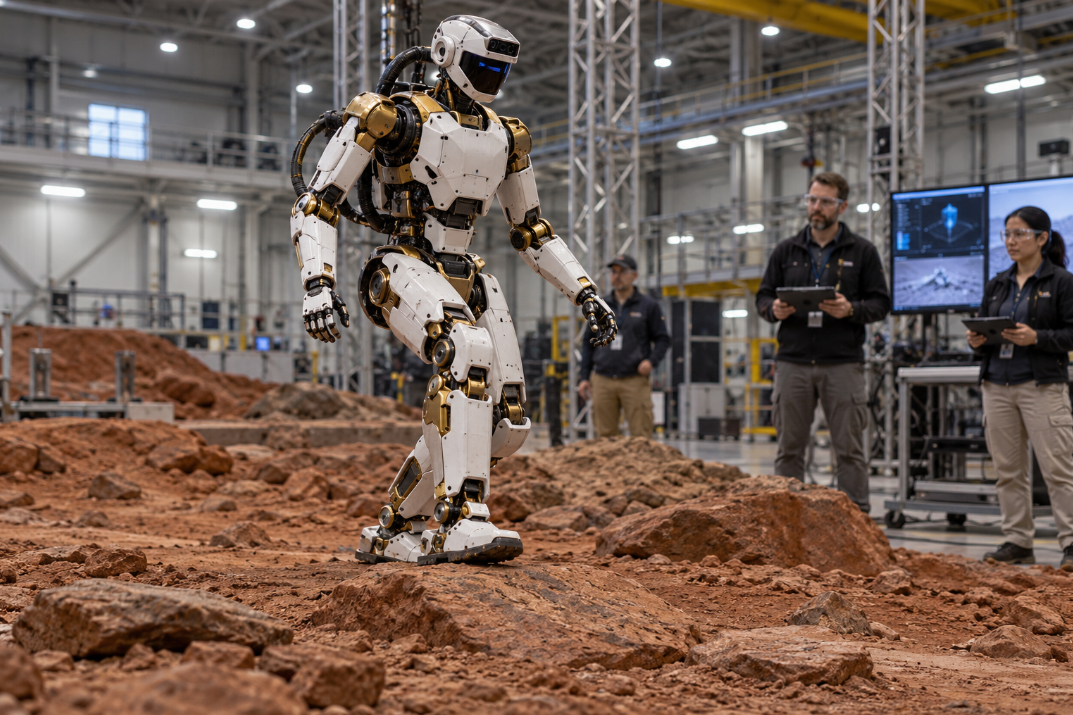
로봇이 우주로 향하기 전 지구에서 거치는 최종 관문이 바로 로봇 평가 및 시험 시설인 'iMETRO(Integrated Mobile Evaluation Testbed for Robotics Operations)'입니다.
NASA는 하드웨어와 소프트웨어가 완벽히 상호작용하는지 검증하기 위해 iMETRO를 구축했습니다. 이 시설의 주요 인프라는 다음과 같습니다.
- 실전 모사 환경: 실제 우주선 내부, 거주 시설, 야외 암석 지형을 그대로 재현
- 부분 테스트 가능: 로봇 전체 시스템뿐만 아니라, 특정 로봇 팔이나 센서 등 개별 하드웨어/소프트웨어 구성 요소만 독립적으로 분리하여 시험 가능
이를 통해 기업과 연구팀은 실제 우주 임무에서 발생할 수 있는 변수들을 사전에 파악하고 수정할 수 있습니다.
4. 로봇 소프트웨어와 오픈소스의 결합 (PickNik 사례)
NASA의 로봇 개발은 폐쇄적인 자체 연구를 넘어, 민간 오픈소스 소프트웨어 기업과의 적극적인 협력을 통해 개발 속도와 유연성을 높이고 있습니다.
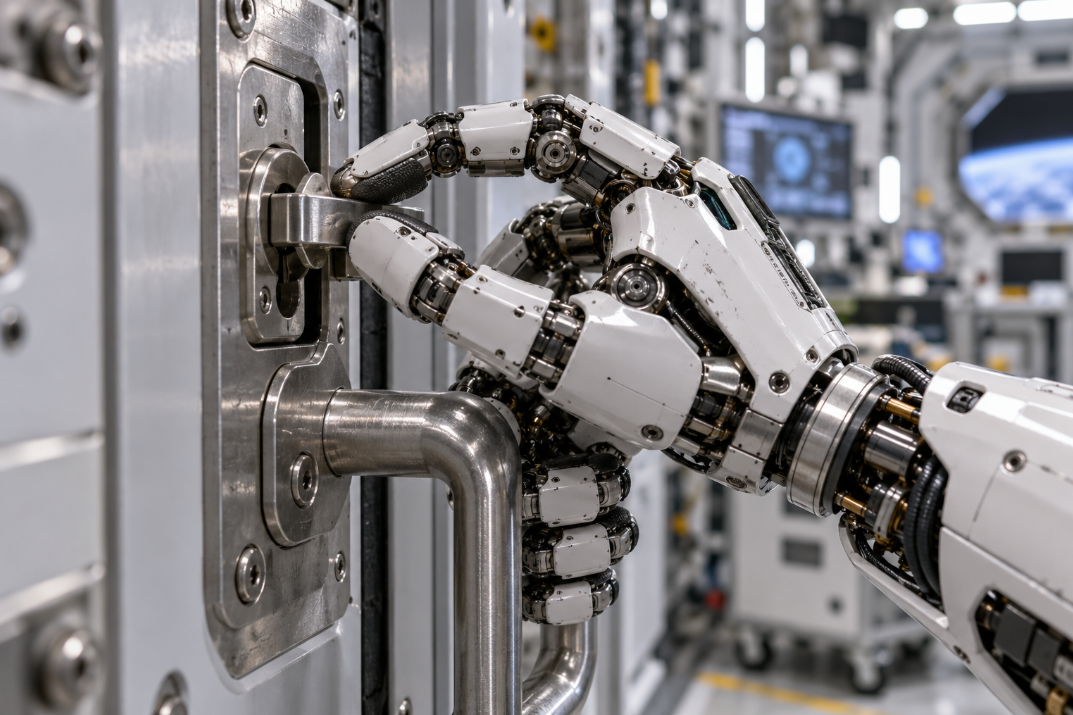
가장 대표적인 사례가 로봇 소프트웨어 전문 기업 '피크닉(PickNik)'과의 협업입니다. 피크닉은 iMETRO 시설을 활용하여 로봇 팔이 우주선의 해치를 시각적으로 인식하고, 걸쇠를 돌린 뒤 손잡이를 잡아 문을 여는 일련의 복잡한 조작 과정을 소프트웨어로 제어하는 시험을 성공적으로 수행했습니다. 이는 지상 산업에서 쓰이는 오픈소스 기반의 로봇 제어 소프트웨어가 우주라는 극한 환경에서도 충분히 통용될 수 있음을 증명한 중요한 이정표입니다.
5. 자주 묻는 질문(FAQ)
Q. 덱스터러스 로보틱스팀의 '손재주(Dexterity)' 기술은 왜 중요한가요? A. 우주에는 이미 사람의 손에 맞춰 설계된 수많은 도구와 스위치, 해치 등이 존재합니다. 로봇이 인간과 동일한 수준의 손재주를 갖추면 로봇 전용 도구를 새로 만들 필요 없이 즉시 임무에 투입될 수 있기 때문입니다.
Q. 궁극적으로 로봇이 우주비행사를 대체하게 되나요? A. 아닙니다. NASA의 목표는 유능한 로봇을 통해 극한 환경의 위험한 작업을 대신하게 함으로써, 인간 우주비행사의 안전을 확보하고 작업 능률을 극대화하는 '협력'에 있습니다.
Q. iMETRO 테스트베드는 구체적으로 어떤 역할을 하나요? A. 지상에서 우주와 유사한 환경(거주 시설, 암석 지형 등)을 조성해, 민간 기업이나 연구팀이 개발한 로봇 하드웨어와 소프트웨어가 실제 우주 공간에서 제대로 작동하는지 사전에 시험하고 검증하는 시설입니다.
Q. 로보넛 2(Robonaut 2)는 우주에서 어떤 역할을 했나요? A. 국제우주정거장(ISS)에 투입되어 7년 동안 머물며, 미세 중력 환경에서 로봇이 인간을 대신해 필터 청소 등 단순 반복 작업을 어떻게 수행할 수 있는지 실증 데이터를 남겼습니다.
Q. 우주 로봇 개발에 민간 소프트웨어 기업도 참여하나요? A. 네, 피크닉(PickNik)과 같은 민간 로봇 소프트웨어 기업이 오픈소스를 기반으로 한 조작 시스템을 iMETRO에서 테스트하는 등 민관 협력이 활발히 이루어지고 있습니다.
결론 NASA의 차세대 로봇 개발은 더 이상 SF 영화 속 허구가 아닙니다. 덱스터러스 로보틱스팀이 주도하는 섬세한 '손재주' 기술과 iMETRO를 기반으로 한 민관 소프트웨어 협력은 인간과 로봇이 극한 환경에서 어떻게 완벽하게 동행할 수 있는지를 보여주는 청사진입니다. 우주를 향한 이 피지컬 AI 기술이 머지않아 지구상의 산업 환경에도 거대한 혁신을 불러올 것으로 기대됩니다.
출처 및 참고자료
- 로봇신문 — NASA 존슨우주센터 덱스터러스 로보틱스팀 보도 내용